カメラスペックだけでは決まらない:生産ライン速度でラインスキャンの画質を左右する要因
解像度、ラインレート、露光、照明、同期、システム設計が、ラインスキャンの画質にどのような影響を与えるかを解説する実践ガイド。
ラインスキャンイメージングは、初めて触れる方には少し分かりにくいかもしれません。多くのエンジニアは、カメラを二次元センサーとして捉えることに慣れています。しかし、高度な検査システムの中には、一度に1ライン分のピクセルだけを取り込むセンサーを使用するものがあります。
これは妥協ではありません。搬送速度、幅、解像度、スループット、利用可能な光量といった条件がシステム設計を左右する用途に適した、独自のイメージング手法です。高速生産ラインでは、ラインスキャンカメラを使用することで、工程を停止せずに搬送中の材料を連続検査でき、広い視野を確保しながら対象物の全幅にわたって高解像度を実現できます。搬送が安定し、画像取得と正確に同期していれば、各ラインが連続してつながり、継ぎ目のない寸法精度の高い画像が形成されます。ただし、生産ラインの速度でこの画質を実現できるかどうかは、カメラの仕様だけでは決まりません。カメラ、モーションシステム、光学系、照明、トリガー、データ伝送経路、処理系がどのように連携するかに左右されます。
ラインスキャンで二次元画像を生成する仕組み
ここでいう「ウェブ」とは、フィルム、紙、箔、布、ガラス、コーティング材など、連続搬送される材料を指します。「クロスウェブ」は材料の幅方向、「ダウンウェブ」は搬送方向を意味します。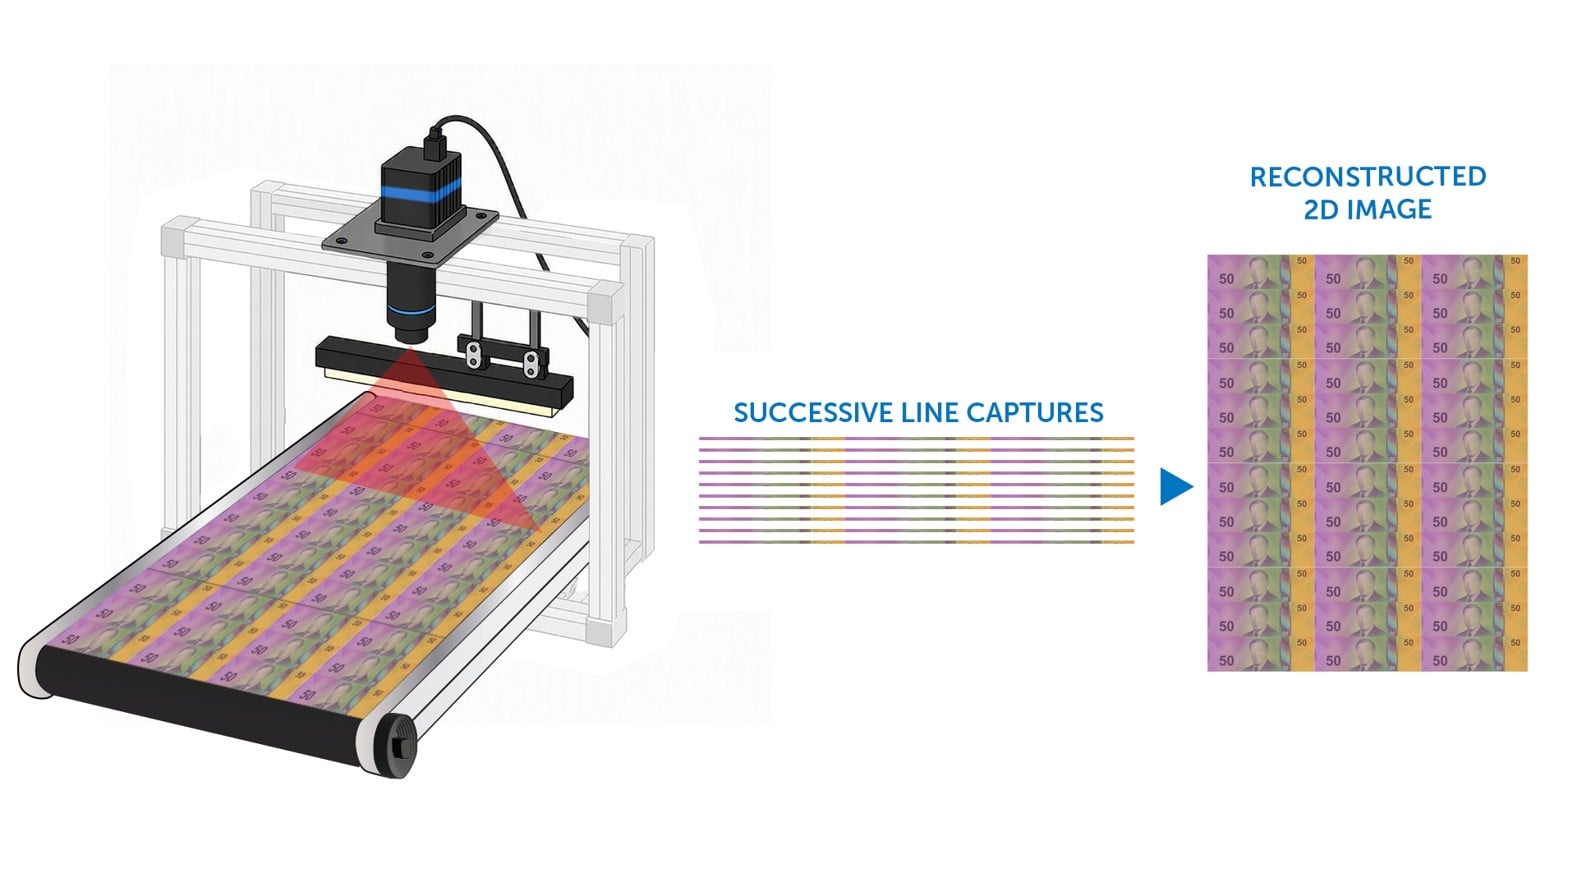
図1. ラインスキャンカメラは、対象物が視野内を移動する間にラインを連続取得し、二次元画像を生成します。
ラインスキャンセンサーには、クロスウェブ方向に対象物の全幅をカバーする1列のピクセルが配置されています。1回の露光で、一次元のピクセル値の配列が生成されます。対象物がセンサーの前を通過すると、連続して取得されたラインが時系列に積み重なり、二次元画像が形成されます。つまり、二つ目の次元はセンサーの高さではなく、対象物の移動によって生み出されます。任意にフレームを区切らない限り、画像の長さはシステムがライン取得を継続した時間によって決まります。
そのため、ラインスキャンイメージングでは同期が極めて重要です。単位距離あたりの取得ライン数が多すぎると、再構成画像は搬送方向に圧縮され、少なすぎると引き伸ばされます。こうした歪みは形状を変化させ、アルゴリズムが基準となるスケールを失う原因となるため、寸法計測や欠陥分類では特に問題になります。
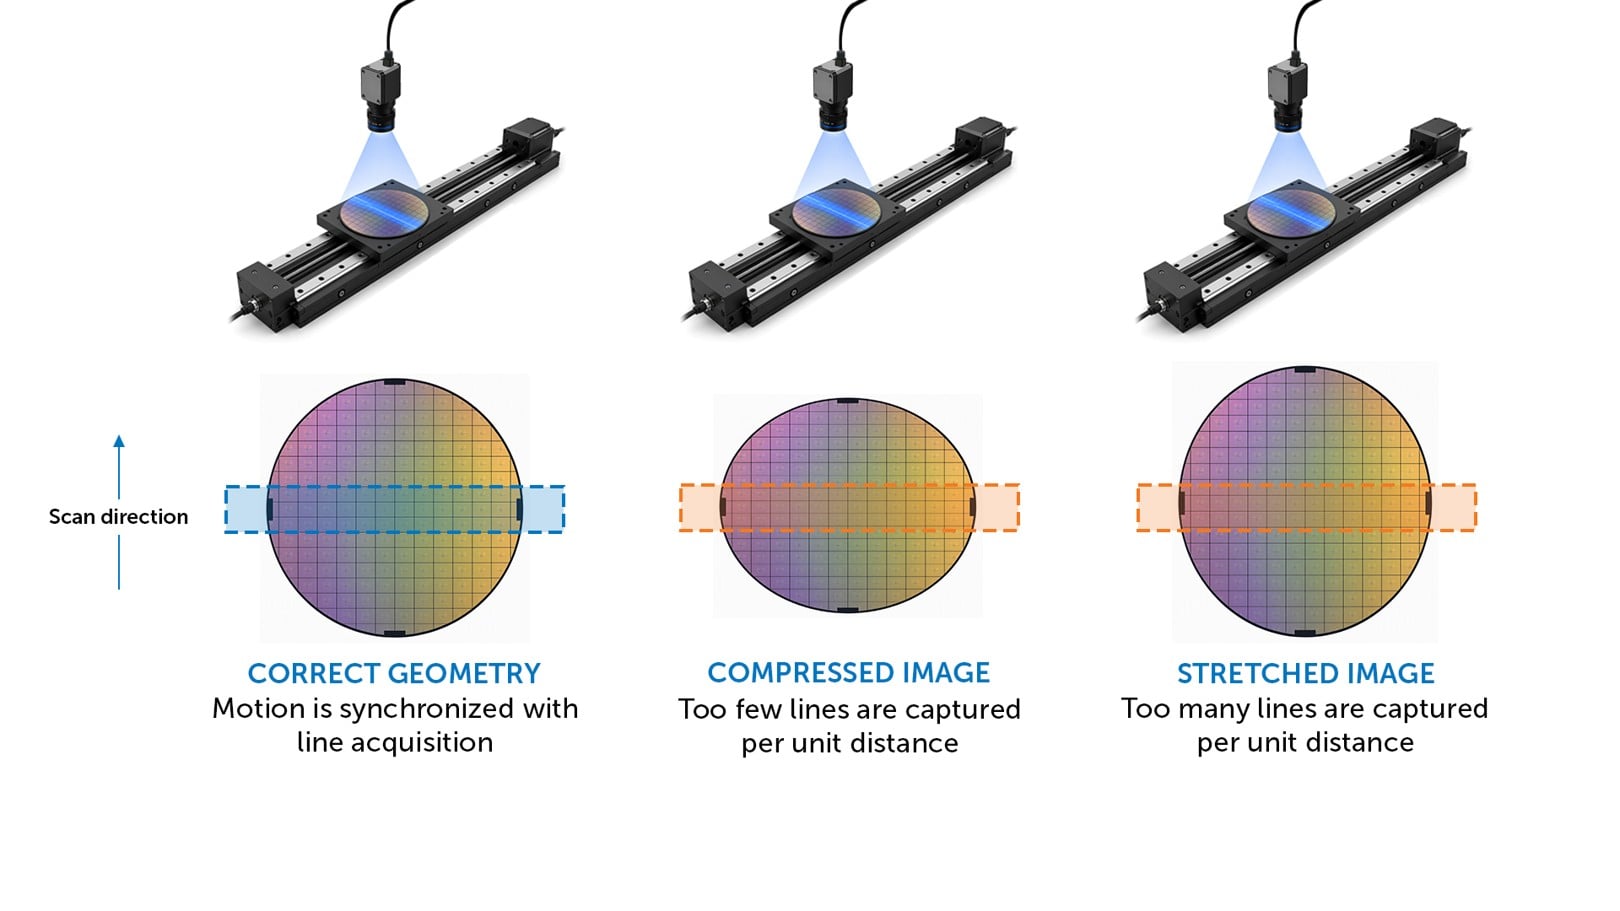
図2. 搬送とライン取得が同期していないと、再構成画像がスキャン方向に圧縮または伸長されることがあります。
寸法精度を安定して維持するには、モーションエンコーダーの信号でカメラをトリガーする方法が最も確実です。カメラを固定ラインレートで動作させ、コンベアが想定どおりの速度で動くことを前提とするのではなく、エンコーダーパルスを使って、各ラインが一定の移動距離に対応するようにします。わずかな速度変動でも形状が歪む可能性があるため、一般にはエンコーダーで移動距離に応じたパルスを生成し、モーションコントローラー、カメラ、またはフレームグラバーのスケーリング機能と組み合わせて使用します。
要因1:両方向の空間解像度
ラインスキャンの解像度は、互いに独立した二つの要素で決まります。クロスウェブ方向の解像度は、センサーラインのピクセル数と光学倍率によって決まります。一方、ダウンウェブ方向の解像度は、取得した各ラインが表す移動距離によって定義され、エンコーダーのスケーリングと実効トリガー周波数で制御されます。
まず、検査要件を対象物上のピクセルサイズに置き換えて考えます。たとえば、ウェブ幅が400 mmで、センサーがライン方向に16,384ピクセルを備えている場合、対象物上の公称ピクセルサイズは、400 mmを16,384ピクセルで割った値となり、1ピクセルあたり約24マイクロメートルです。これは、倍率やオーバーサンプリングを考慮する前です。検出対象となる最小欠陥がこれより小さい場合は、ライン方向のピクセル数を増やすか、倍率を高める、あるいはその両方が必要です。ただし、倍率を高めると視野が狭くなるため、必要なカメラ台数や検査回数が増える可能性があります。
ダウンウェブ方向のサンプリングも同様に重要です。スキャン方向の目標空間解像度が1ラインあたり25マイクロメートルで、ウェブが2 m/sで移動する場合、システムは毎秒80,000ラインを取得する必要があります(2 m/s÷25マイクロメートル)。ウェブ速度が変動しても、エンコーダーベースのトリガーは実際の移動距離に合わせてトリガータイミングを調整し、25マイクロメートルのサンプリング間隔を維持します。これが距離ベーストリガーの大きな利点です。
要因2:ラインレート、露光時間、信号量
ラインレートとは、1秒間に取得するライン数のことです。スループットには影響しますが、ラインレートが高いだけで実用的な画像が得られるとは限りません。 露光時間はモーションブラー(動体ぶれ)と信号レベルを左右し、高速検査では主要なトレードオフ要因となります。そのため、カメラはセンサー形式や速度仕様だけでなく、実際の動作条件と照明条件を含めて選定する必要があります。
露光時間を短くすると、受光できる光子数が減少します。低反射率の材料、コーティングフィルム、長いワーキングディスタンスなど、光量を確保しにくい用途では、照明強度を高める、量子効率の高いセンサーを選ぶ、ピクセルサイズを大きくする、F値を小さくする、または時間遅延積分(TDI)を使用するなどの方法で、十分な信号量を確保する必要があります。
TDIは、対象物の移動に同期して同じ対象を複数回露光し、その信号を積算するラインスキャン技術です。ウェブ速度を落とさずに、実質的な積分時間を延ばすことができます。適切な用途では、同期した複数の露光を積算することで感度を大幅に高め、低照度環境でも検査速度を向上させたり、通常の搬送速度を維持したまま照明出力を抑えたりできます。
ここでは、カメラアーキテクチャの選択も重要です。十分な照明を確保でき、システムの簡素化を重視する場合は、単一ラインCMOSカメラが適しています。一方、感度がスループットを制約する場合は、TDIカメラが適していることが多くあります。Teledyneの産業用ラインスキャン製品には、単一ラインおよびマルチラインカメラに加えてTDIカメラも含まれており、用途ごとの照明、感度、速度要件に合わせて最適なアーキテクチャを選択できます。
要因3:分光要件とコントラスト
解像度、ラインレート、露光に続いて検討すべきなのが、特定の分光情報が必要かどうかです。多くの検査では色情報よりも安定したコントラストが重視されます。そのため、カラーフィルターを使用しないことで一般に感度が高く、高いラインレートを実現しやすいモノクロカメラが使用されます。傷や亀裂の検出、エッジ検査、表面テクスチャ検査、コード読み取りなど、輝度差によってコントラストが生じる用途に適しています。
ブランドカラーの確認、印刷検査、繊維の選別、食品の等級判定など、色の違いが良否判定の基準となる場合は、カラーイメージングが不可欠です。ラインスキャンシステムでは、赤、緑、青の各ラインを個別に取り込むトリリニアセンサーが一般的に使用されます。各カラーチャンネルを空間的に一致させる必要があるため、キャリブレーションには追加の配慮が必要です。また、カラーデータから得られる分光情報により、アルゴリズムが通常の工程変動と実際の欠陥を判別しやすくなるため、機械学習やAIを活用した検査の精度向上にも役立ちます。
用途によっては、3バンドを超える情報が有効です。マルチスペクトルおよび短波赤外線のラインスキャン技術を用いると、可視光では似て見えても分光特性が異なる材料を識別できます。また、より高いコントラストが得られる波長域を選ぶことで、反射面やコーティング面の欠陥を検出しやすくなります。Teledyneのラインスキャン製品には、マルチスペクトルモデルに加え、UVおよびSWIR対応モデルも用意されています。
要因4:光学系、照明、キャリブレーション、データ経路
ラインスキャンカメラは、イメージングシステム全体の一要素として選定する必要があります。最終的な性能は、レンズ、照明、モーションコントローラー、トリガー方式、データインターフェース、処理パイプラインによって左右されます。
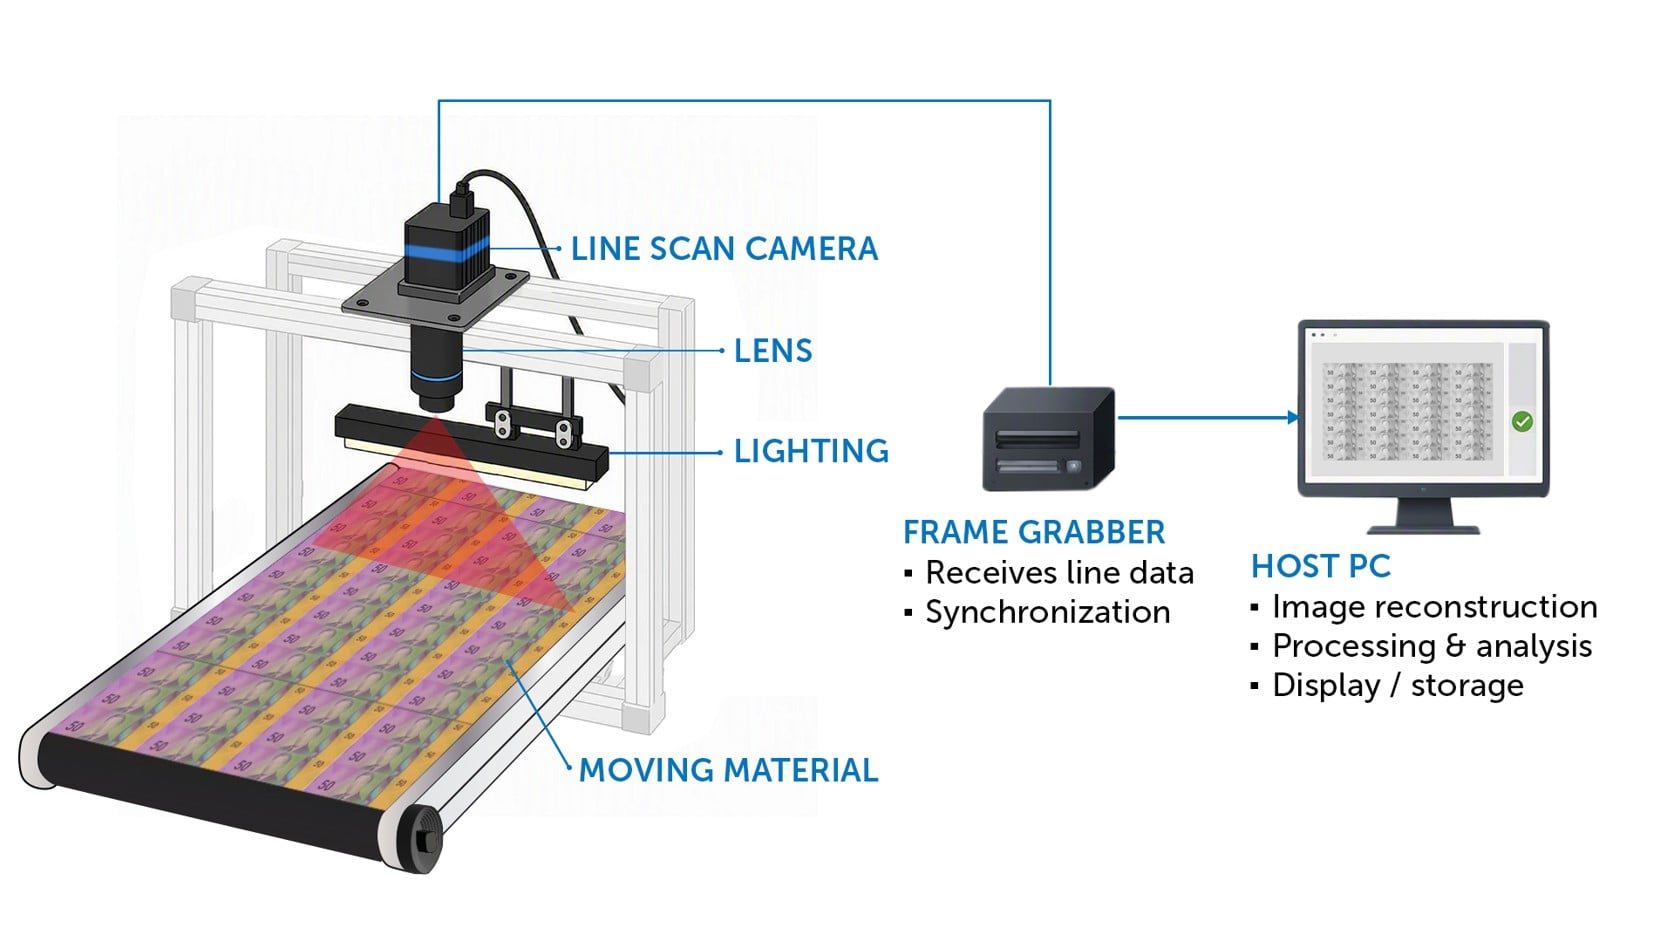
図3. ラインスキャンシステムの性能は、カメラ、レンズ、照明、同期、データ取得、処理、表示または保存を含むイメージングチェーン全体に左右されます。
光学系は、見落とされがちな制約要因の一つです。高解像度のラインスキャンセンサーは物理的に長い場合があるため、大きなイメージサークルを持つレンズが必要となり、ライン全体にわたって歪みや収差を慎重に抑える必要があります。
レンズを選定する際は、対象となる空間周波数における変調伝達関数(MTF)、ライン全体の相対照度、歪み、被写界深度、ウェブ高さの変動によるデフォーカスへの感度を考慮する必要があります。寸法計測を伴う用途では、歪みとテレセントリック性がより重要になります。一方、低コントラストの用途では、MTFやフレア抑制性能がより重要です。
照明も同様に重要です。ラインスキャンイメージングでは狭い領域に光を集中させるため、対象物の全幅にわたって高強度かつ均一な照明が必要です。フリッカーはラインごとに再構成画像へ記録され、周期的なアーティファクトとして現れます。反射性の高い対象物では、照明角度によって、表面散乱と拡散反射のどちらが強調されるかが決まります。偏光はグレアの低減に、ディフューザーは鏡面反射によるホットスポットの低減に有効です。最適な照明方式は用途によって異なるため、実際の材料を使って検証する必要があります。
照明を適切に設計していても、低コントラスト検査ではキャリブレーションが不可欠です。ラインスキャンカメラやフレームグラバーのフラットフィールド補正を使用することで、照明の残留的な光量ムラや、画素ごとの感度ばらつきが、誤欠陥として現れるのを防げます。確実なキャリブレーションを行うには、オフセットを除去するためのダーク基準と、ゲインを正規化するための明基準が必要です。
最後に考慮すべき制約がデータ伝送経路です。高解像度と高ラインレートを組み合わせると、非常に大きなデータストリームが発生します。インターフェースが必要なスループットを維持できなければ、データ欠落が生じたり、ラインレートを下げて運用する必要が生じたりします。Teledyne Vision Solutionsは、GigE、Camera Link(CL)、Camera Link HS(CLHS)、CoaXPress(CXP)などのインターフェースに対応したラインスキャンカメラを提供しており、必要な帯域幅、ケーブル長、電気的ノイズ環境に応じて柔軟に選択できます。
システムインテグレーション
Teledyneの産業用ラインスキャン製品は、コンパクトでコスト効率に優れたカメラや高性能な単一ラインモデルから、マルチスペクトル、SWIR、TDI、統合型コンタクトイメージセンサーソリューションまで、幅広い検査要件に対応しています。このポートフォリオの価値は、単に製品の選択肢が多いことではありません。照明、設置スペース、アライメント、スキャン幅、帯域幅、スループットなど、実際の用途に固有の制約に合わせて、適切なイメージングアーキテクチャを選択できる点にあります。
実践的な選定手順
ラインスキャンカメラを選定する際は、まず検査要件を明確にし、そのうえでイメージングチェーン全体を検証するのが実践的です。
- 検査対象を明確にする — 対象物の幅、検出対象となる最小の特徴や欠陥のサイズ、ライン方向に必要な対象物上のピクセルサイズを定義します。
- 搬送と画像取得を同期させる — 最大ウェブ速度、必要なダウンウェブ方向のサンプリング間隔、実効ラインレート、許容できるモーションブラーに基づいて露光時間を定めます。
- システムの余裕度を検証する — 照明、センサーアーキテクチャ、光学系、トリガー、インターフェース帯域幅、処理遅延を確認し、生産ラインの速度でも要件を満たせることを検証します。
生産ラインの速度で得られるラインスキャンの画質は、カメラの仕様だけでなく、イメージングチェーン全体の設計によって決まります。
アプリケーションサポート
ラインスキャンシステムをご検討の場合、Teledyne Vision Solutionsは、検査要件を実用的なイメージングアーキテクチャへ具体化するサポートを提供します。当社のアプリケーションの専門家が、欠陥サイズ、ウェブ幅、ウェブ速度、モーションプロファイル、照明、同期、インターフェース帯域幅、データ伝送経路の要件を評価し、最適なカメラ、光学系、照明、システム統合方法の選定を支援します。