超越相机规格:影响生产线运行速度下线扫描图像质量的关键因素
实用指南:解析分辨率、行频、曝光、照明、同步和系统设计如何共同影响线扫描图像质量。
对于初次接触线扫描成像的人来说,其工作方式或许有些反直觉。许多工程师习惯以二维传感器的思维来理解相机,而一些要求严苛的检测系统采用的传感器,每次却只采集一行像素。
这并非性能上的妥协,而是一种不同的成像方式,尤其适用于系统设计受到运动速度、检测宽度、分辨率、吞吐量或可用照明条件制约的应用。在高速生产环境中,线扫描相机可以在不中断生产流程的情况下连续检测运动中的材料;它既能覆盖宽视场,又能在目标的整个宽度方向保持高分辨率。当运动稳定并与图像采集精确同步时,逐行采集的数据便可拼接成无缝且尺寸一致的图像。然而,要在生产线运行速度下获得这样的图像质量,仅靠相机规格远远不够,还取决于相机、运动系统、光学系统、照明、触发、数据通路和处理环节能否协同工作。
线扫描如何构建二维图像
本文所称的“卷材”(web),是指薄膜、纸张、箔材、织物、玻璃、涂层材料或其他在生产线上连续运动的类似材料。“横向”(cross-web)是指运动材料的宽度方向,“纵向”(down-web)则是指材料的运行方向。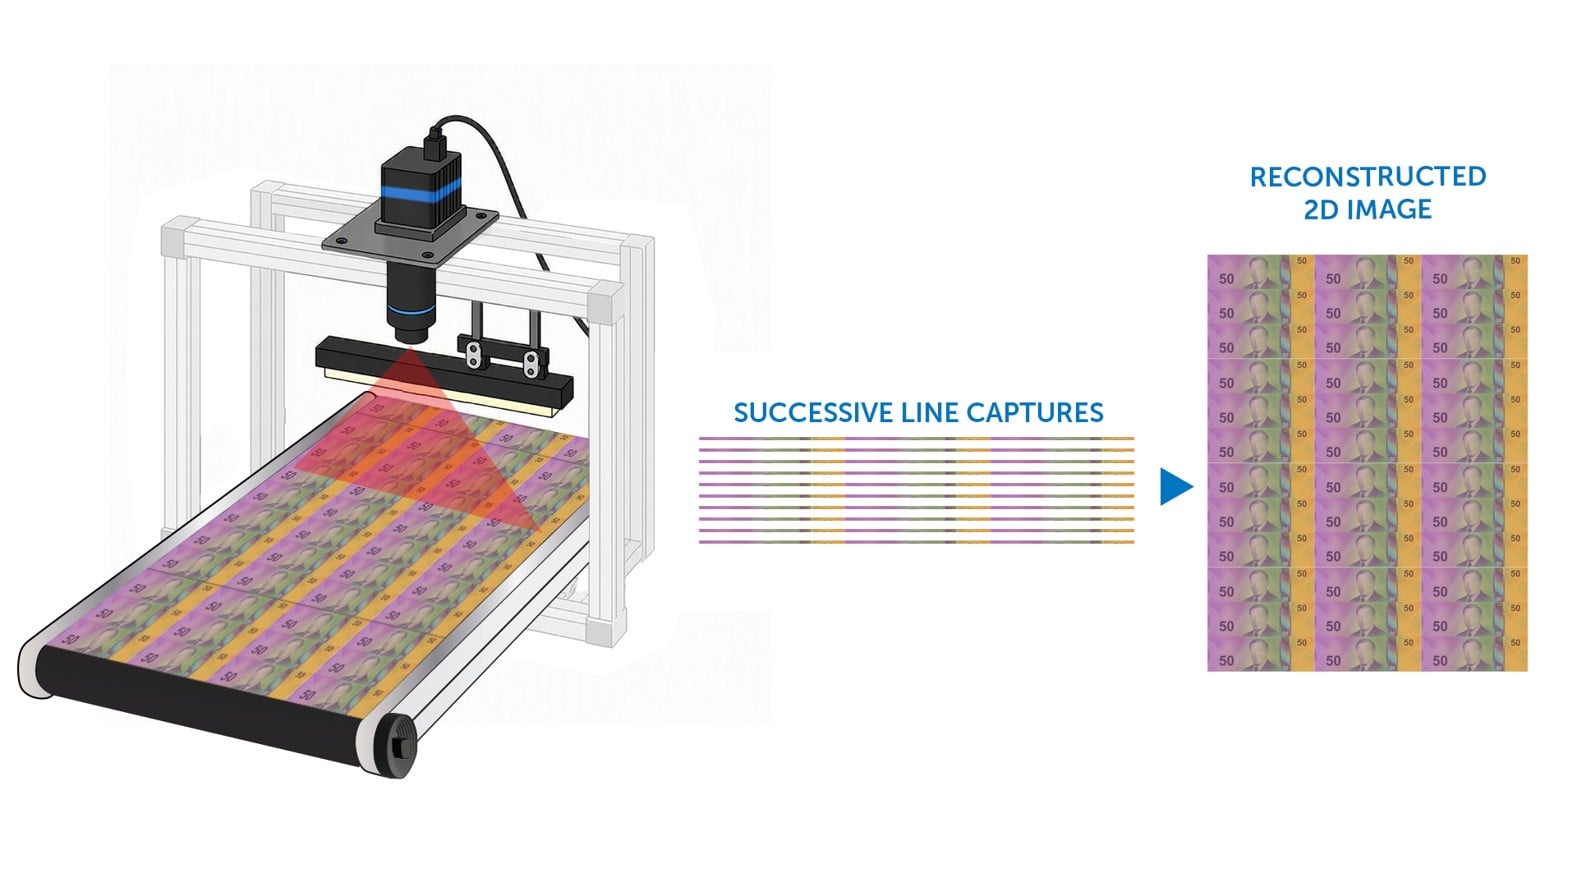
.图 1. 线扫描相机通过在目标经过视场时连续采集图像行来构建二维图像。
线扫描传感器仅有一行像素,用于覆盖目标的整个横向宽度。每次曝光都会生成一组一维像素值。当目标从传感器前方经过时,连续采集的图像行会按时间顺序拼接,形成二维图像。图像的第二个维度由目标运动产生,而不是由传感器高度决定;除非通过人为分帧结束采集,否则图像长度取决于系统连续采集图像行的时长。
因此,同步对于线扫描成像至关重要。如果相机在单位移动距离内采集的图像行过多,重建图像会沿运动方向被压缩;采集的图像行过少,则会被拉伸。这类失真在计量或缺陷分类应用中尤其棘手,因为几何特征会发生变形,算法也会失去可靠的尺度基准。
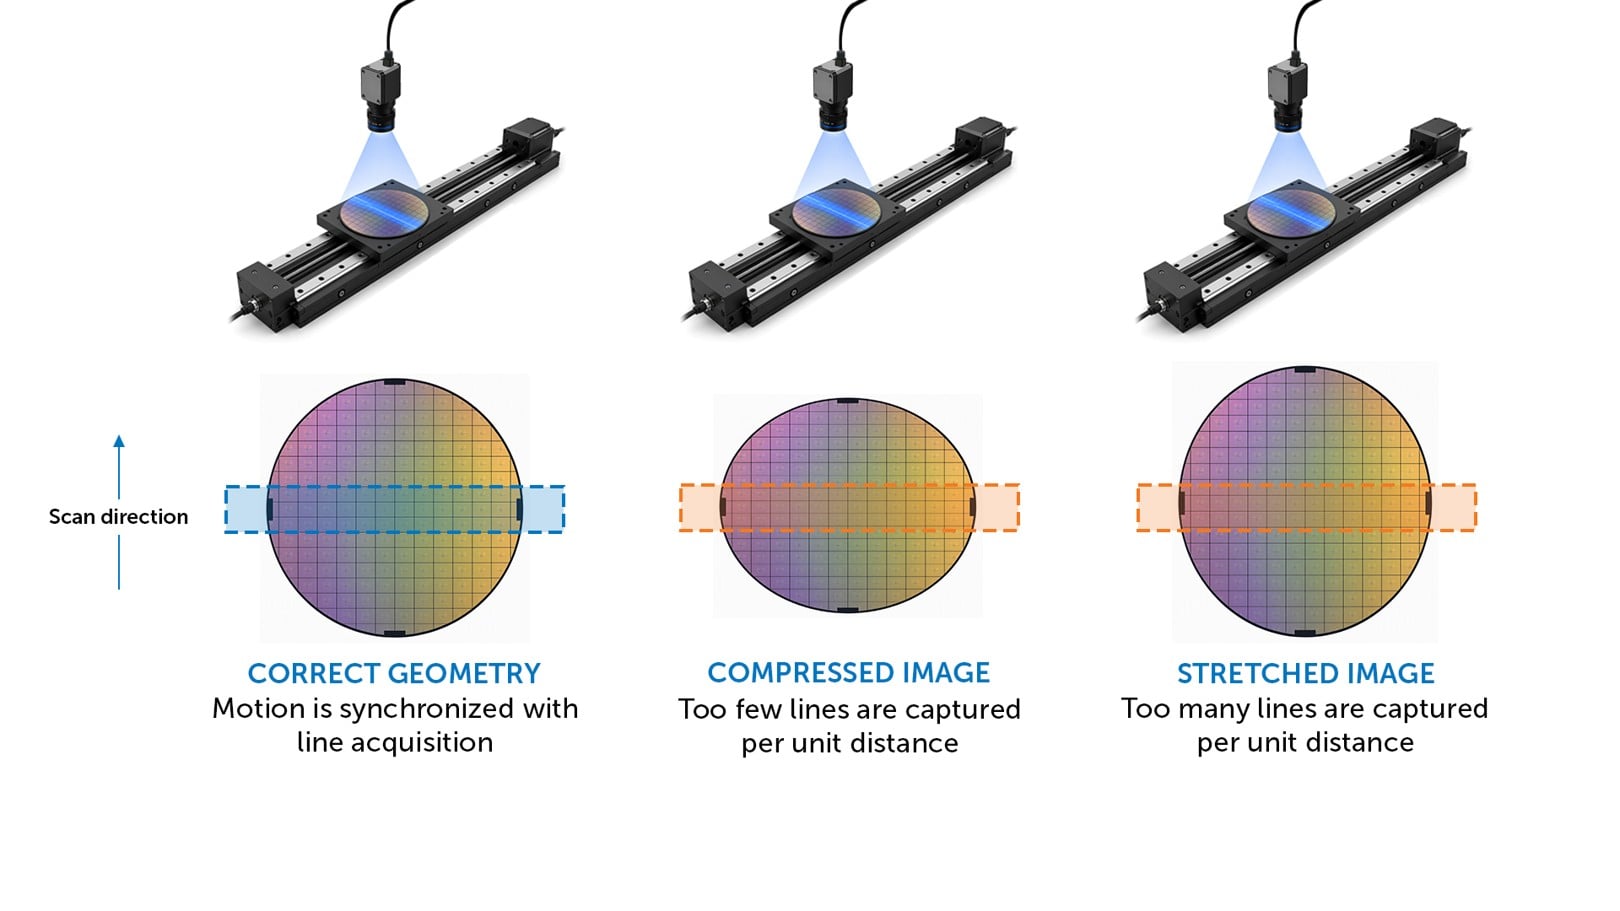
图 2. 如果运动与图像行采集不同步,重建图像可能会在扫描方向上被压缩或拉伸。
保持尺寸精度最可靠的方法,是使用运动编码器触发相机。与其让相机按固定行频运行并依赖输送系统保持恒定速度,不如利用编码器脉冲,使每一行图像对应一个已知的移动增量。即使轻微的速度波动也可能造成特征失真,因此系统通常由编码器按移动增量输出脉冲,并通过运动控制器、相机或图像采集卡进行比例换算。
关键因素一:两个方向上的空间分辨率
线扫描分辨率由两个相互独立的维度构成。横向分辨率取决于传感器单行的像素数和光学放大倍率;纵向分辨率则由每行图像对应的移动距离决定,并受编码器比例和实际触发频率控制。
一个实用的起点,是将检测要求换算为物方像素尺寸。如果卷材宽度为 400 mm,传感器单行包含 16,384 个像素,那么在不考虑放大倍率或过采样的情况下,标称物方像素尺寸为 400 mm 除以 16,384,即每像素约 24 微米。如果必须检测的最小缺陷小于这一尺寸,就需要增加单行像素数、提高放大倍率,或同时采用这两种方式。提高放大倍率会缩小视场,因此可能需要增加相机数量或检测次数。
纵向采样同样重要。如果扫描方向上的目标采样间距为每行 25 微米,卷材速度为 2 m/s,系统就必须以每秒 80,000 行的速度采集(2 m/s 除以 25 微米)。当卷材速度发生变化时,基于编码器的触发会根据实际移动距离调整触发时序,从而维持 25 微米的采样间距。这正是按移动距离触发的核心优势。
关键因素二:行频、曝光时间与信号预算
行频是指相机每秒采集的图像行数。它直接影响系统吞吐量,但高行频本身并不能保证获得可用的图像。曝光时间会同时影响运动模糊和信号强度,是高速检测中需要重点权衡的因素。因此,相机选型应基于完整的运动条件和照明条件,而不能只看传感器规格或速度参数。
较短的曝光时间会减少可采集的光子数量。在低照度应用中,例如检测低反射率材料、涂层薄膜,或采用较长工作距离时,可以通过提高照明强度、选择量子效率更高的传感器、增大像素尺寸、采用更大光圈,或使用时间延迟积分(TDI)来增强信号。
TDI 是一种线扫描技术,可在与目标运动同步的前提下,对同一运动目标进行多次曝光并累积信号,从而在不降低卷材速度的情况下有效延长积分时间。在合适的应用中,TDI 能够通过叠加多次同步曝光显著提升灵敏度,使系统在低照度条件下仍能以更高速度运行,或在常规速度下减少所需的照明强度。
因此,相机架构的选择具有重要的系统设计意义。当照明充足且优先考虑系统简洁性时,单线 CMOS 相机可能是理想选择;当灵敏度成为限制吞吐量的主要因素时,TDI 相机通常更为合适。Teledyne 的工业线扫描产品组合除单线和多线型号外,还包括 TDI 相机,使系统设计人员能够根据应用的照明、灵敏度和速度要求,选择更合适的成像架构。
关键因素三:光谱要求与对比度
确定分辨率、行频和曝光要求后,下一步要考虑是否需要特定的光谱信息。许多检测任务并不需要彩色成像,而更依赖稳定的灰度对比度。因此,系统通常会选用单色相机,因为没有彩色滤光片的限制,其灵敏度通常更高,也往往能够实现更高的行频。单色相机尤其适用于划痕、裂纹、边缘、表面纹理和代码读取等检测任务,因为这些应用的对比度主要来自亮度差异,而非颜色差异。
当缺陷由颜色差异界定时,例如品牌色彩验证、印刷检测、纺织品分选或食品分级,彩色成像就不可或缺。在线扫描成像系统中,彩色成像通常采用三线传感器,分别采集红、绿、蓝三个通道的数据。采集过程中必须确保各颜色通道在空间上准确对齐,因此需要额外进行校准。彩色数据还可提供更丰富的光谱信息,帮助算法区分正常的工艺波动与真实缺陷,从而提升基于机器学习和人工智能的检测效果。
有些应用可从三个以上的光谱波段中获得更多信息。多光谱和短波红外线扫描技术不仅能够区分在可见光下外观相似、但光谱特性不同的材料,还可以通过选择对比度更高的波段,提升反光表面或涂层表面缺陷的可检测性。Teledyne 的线扫描产品组合涵盖多光谱、紫外和短波红外型号。
关键因素四:光学、照明、校准与数据通路
线扫描相机的选型应放在完整成像系统的框架下进行。系统的最终性能取决于镜头、照明、运动控制器、触发策略、数据接口和计算处理流程的整体配合。
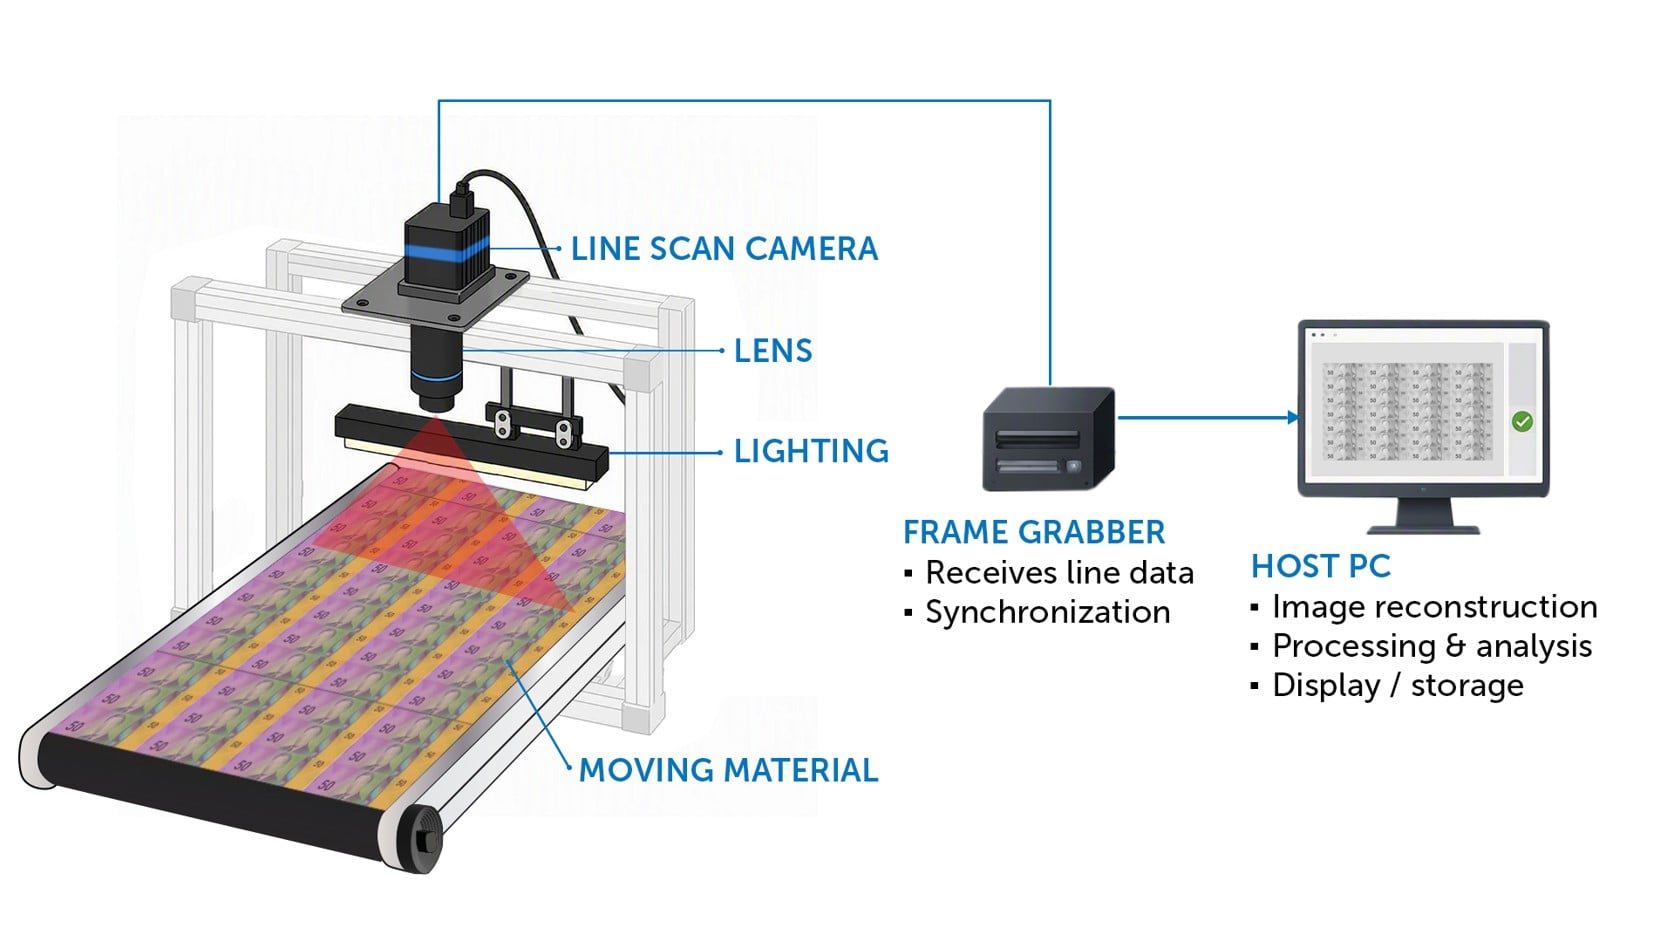
图 3. 线扫描系统依赖完整的成像链,包括相机、镜头、照明、同步、数据采集、处理以及显示或存储。
光学系统往往是最容易被忽视的性能瓶颈。高分辨率线扫描传感器的物理长度可能较长,因此需要使用大像面镜头,并严格控制整条扫描线上的畸变和像差。
选择镜头时,应综合考虑物方空间频率下的调制传递函数(MTF)、整条扫描线上的相对照度、畸变、景深,以及卷材高度变化引起离焦时的敏感程度。如果应用涉及尺寸测量,畸变和远心性就更为关键;如果应用本身对比度较低,则应更加关注 MTF 和杂散光控制。
照明同样至关重要。线扫描成像的视场较窄,因此照明必须在整个检测宽度上保持足够的强度和良好的均匀性。任何闪烁都会被逐行记录到重建图像中,形成周期性伪影。对于反光目标,照明角度决定了图像主要呈现表面散射还是漫反射。可以使用偏振来抑制眩光,也可以使用漫射器来减少镜面反射产生的亮斑。照明方案需要根据具体应用进行设计,并使用实际材料加以验证。
即使照明设计完善,对于低对比度检测,校准仍不可或缺。线扫描相机和图像采集卡通常支持平场校正,可避免残余的照度不均和像素响应差异被误判为缺陷。完整的校准流程应包括用于消除偏置的暗场参考,以及用于归一化增益的亮场参考。
最后一个需要考虑的瓶颈是数据通路。高分辨率与高行频相结合,会产生极高的数据吞吐量。如果接口无法持续传输所需的数据量,系统可能会丢失数据,或不得不以较低的行频运行。Teledyne Vision Solutions 提供支持多种接口的线扫描相机,包括 GigE、Camera Link(CL)、Camera Link HS(CLHS)和 CoaXPress(CXP),可灵活满足不同应用对带宽、线缆长度和电气噪声环境的要求。
系统集成
Teledyne 的工业线扫描产品组合覆盖广泛的检测需求,包括紧凑型高性价比相机、高性能单线型号,以及多光谱、短波红外、TDI 和集成式接触式图像传感器解决方案。该产品组合的价值不仅在于选择丰富,更在于能够针对实际应用中的制约条件,选择合适的成像架构,无论这些限制来自照明、安装空间、对准、扫描宽度、带宽还是吞吐量。
实用选型步骤
选择线扫描相机时,一种实用的方法是先明确检测要求,再对完整成像链进行验证。
- 从检测目标出发——明确目标宽度、最小特征或缺陷尺寸,以及横向所需的物方像素尺寸。
- 匹配运动与采集——根据可接受的运动模糊程度,确定最大卷材速度、所需纵向采样间距、有效行频和曝光时间。
- 验证系统余量——确认照明、成像架构、光学系统、触发方式、接口带宽和处理延迟均能满足生产线运行速度下的要求。
在生产线运行速度下,线扫描图像质量取决于整条成像链的协同表现,而不仅仅是相机规格。
应用支持
如果您正在评估线扫描系统,Teledyne Vision Solutions 可协助您将检测要求转化为切实可行的成像架构。我们的应用专家可帮助评估缺陷尺寸、卷材宽度、卷材速度、运动曲线、照明、同步、接口带宽和数据通路等要求,并据此匹配合适的相机、光学系统、照明和集成方案。